metalworkingmag.de
12
'26
Written on Modified on
KUKA präsentiert vernetzte Robotik für die Metallbearbeitung
KUKA präsentiert auf der AMB 2026 integrierte Automatisierungslösungen für die Metallbearbeitung, darunter Maschinenbeschickung, Werkstücktransport, Bearbeitung, Qualitätskontrolle, Simulation und KI-gestützte Prozessanalyse.
www.kuka.com
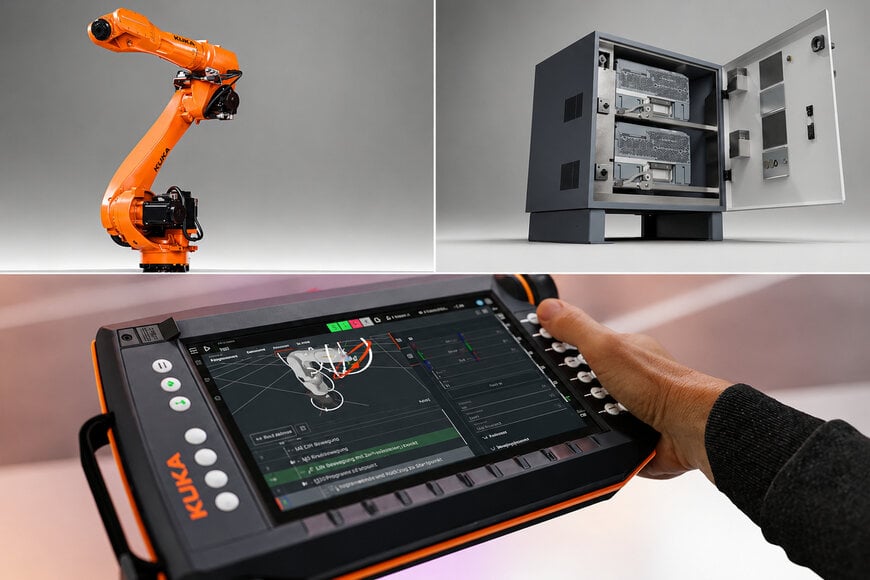
KUKA wird gemeinsam mit Technologiepartnern vom 15. bis 19. September 2026 auf der AMB in Stuttgart, Deutschland, Automatisierungsanwendungen demonstrieren. Das Unternehmen ist am Stand C51 in Halle 6 vertreten und zeigt dort Roboter, autonome mobile Plattformen, Robotersteuerungen, Software, Simulationswerkzeuge sowie KI-gestützte Anwendungen für die CNC-Bearbeitung und damit verbundene Produktionsprozesse.
Die Demonstrationen decken mehrere Stufen der Prozesskette in der Metallbearbeitung ab, darunter das automatisierte Be- und Entladen von Werkzeugmaschinen, den Transport von Werkstücken zwischen Bearbeitungsstationen, Bearbeitungsvorgänge und qualitätsbezogene Prozesse. Durch die Verbindung dieser Schritte kann die Automatisierung über einzelne Roboterzellen hinaus erweitert und mit Werkzeugmaschinen, Materialfluss und Produktionssteuerungssystemen verknüpft werden.
Robotersteuerungen und Software für integrierte Automatisierung
KUKA präsentiert die Robotersteuerungen KR C5 und KR C5 micro, die mit dem Betriebssystem iiQKA.OS2 arbeiten. Nach Angaben von KUKA ist die Plattform für die Unterstützung KI-fähiger Automatisierungsanwendungen ausgelegt.
Die Softwareschnittstelle iiQKA.mxAutomation ermöglicht die Integration von Robotern in bestehende Maschinensteuerungen. Dies ist für CNC-Fertigungsumgebungen relevant, in denen Roboterabläufe mit Maschinensteuerungen koordiniert werden müssen, anstatt unabhängig von den Werkzeugmaschinen zu arbeiten.
KUKA demonstriert außerdem iiQWorks.Sim für die Anwendungsplanung, virtuelle Inbetriebnahme und Optimierung. Mit Simulationen können Roboterbewegungen und Anwendungsabläufe vor der physischen Inbetriebnahme bewertet werden. Dadurch können Ingenieure Zelllayouts, Bewegungsabläufe und Prozessanforderungen in einer virtuellen Umgebung untersuchen.
Mobile Robotik für den Werkstücktransport
Die AMB-Demonstration kombiniert stationäre und mobile Robotik. BEC zeigt, wie Werkstücke mithilfe der autonomen mobilen Plattform KMP 1500P zwischen verschiedenen Bearbeitungsstationen transportiert werden können.
Dieser Ansatz erweitert die Automatisierung auf die Materialhandhabung innerhalb der Produktion. Anstatt die Robotik auf eine einzelne Maschine oder Zelle zu beschränken, können mobile Plattformen eine automatisierte Verbindung zwischen räumlich getrennten Produktionsstationen herstellen. Die praktische Umsetzung hängt unter anderem von Nutzlastanforderungen, Fahrwegen, Sicherheitsfunktionen und der Integration in Produktionssteuerungssysteme ab.
KI und Bildverarbeitung für flexible Handhabung
MAIROTEC demonstriert die flexible Roboterzelle MAIROFlex mit Anwendungen wie Bin Picking. Das System nutzt Bildverarbeitung und KI, um Werkstücke zu erkennen und zu handhaben, die ohne feste Orientierung bereitgestellt werden.
Bei Bin-Picking-Anwendungen ermittelt die Bildverarbeitung die Position und Orientierung verfügbarer Werkstücke. Der Roboter nutzt diese Informationen anschließend zur Planung und Ausführung der erforderlichen Handhabungsbewegung. Diese Form der Automatisierung ist für Produktionsumgebungen relevant, in denen Werkstücke nicht zuverlässig in einer vordefinierten Position bereitgestellt werden können.
Für CNC-Bearbeitungsanwendungen präsentiert wbt automation gemeinsam mit KUKA die Roboterzelle flexVise. Die kompakte Zelle verwendet den KR AGILUS ultra für die automatisierte Handhabung von Schraubstöcken an CNC-Bearbeitungszentren. Nach Angaben von KUKA ist die Lösung insbesondere für eine kosteneffiziente Automatisierung von CNC-Bearbeitungsprozessen ausgelegt, einschließlich Anwendungen mit kleineren Losgrößen.
KI-basierte Analyse von Maschinenstörungen
Die KUKA-Tochtergesellschaft Device Insight demonstriert eine agentenbasierte KI-Anwendung zur Analyse von Maschinenstörungen. Das System ist darauf ausgelegt, relevante Informationen zusammenzuführen und Bedienern schrittweise Anleitungen zur Fehlerbehebung bereitzustellen.
Solche Systeme können Maschineninformationen und technische Dokumentationen innerhalb eines softwaregestützten Workflows zur Störungsanalyse miteinander verbinden. Die Wirksamkeit eines solchen Ansatzes hängt von der Verfügbarkeit, Qualität und Struktur der zugrunde liegenden Maschinen- und Prozessdaten sowie von der Genauigkeit der den Bedienern bereitgestellten Informationen ab.
Sicherheitsanforderungen für integrierte Roboteranwendungen
Bei integrierten Automatisierungslösungen müssen Roboter, Werkzeugmaschinen, mobile Systeme, Steuerungssysteme und Sicherheitsfunktionen als vollständige Anwendung und nicht als voneinander unabhängige Komponenten betrachtet werden.
ISO 10218-1:2025 legt Sicherheitsanforderungen für Industrieroboter fest, während ISO 10218-2:2025 die Integration von Industrierobotern in Roboteranwendungen behandelt. Die zweite Norm umfasst unter anderem die Planung, Integration, Inbetriebnahme, den Betrieb, die Wartung und die Außerbetriebnahme von Roboteranwendungen.
Für Anwendungen in der Metallbearbeitung bedeutet dies, dass die Leistungsfähigkeit einer Automatisierungslösung nicht ausschließlich anhand von Roboterspezifikationen oder Softwarefunktionen bewertet werden kann. Auch das Zusammenspiel zwischen Roboter, Werkzeugmaschine, Steuerungsarchitektur, Sicherheitssystemen und den umgebenden Produktionsanlagen ist Bestandteil der technischen Auslegung.
Automatisierung entlang der Metallbearbeitungskette
Die AMB-2026-Demonstrationen von KUKA decken mehrere Ebenen der industriellen Automatisierung ab, von einzelnen Handhabungsaufgaben über den mobilen Werkstücktransport und die Roboterzellensteuerung bis hin zu virtueller Inbetriebnahme, Bildverarbeitung und KI-gestützter Störungsanalyse.
Die Kombination dieser Technologien steht für einen breiteren Ansatz hin zu vernetzter Automatisierung in der Metallbearbeitung. Statt Roboterhandhabung, Bearbeitung, Materialtransport und Prozessunterstützung als getrennte Funktionen zu behandeln, können integrierte Systeme diese Aktivitäten innerhalb eines gemeinsamen Produktionsablaufs miteinander verbinden.
Die AMB 2026 findet vom 15. bis 19. September 2026 auf der Messe Stuttgart in Deutschland statt. Die internationale Fachmesse für die Metallbearbeitung umfasst unter anderem Werkzeugmaschinen, Präzisionswerkzeuge, Qualitätssicherung und Software und bietet damit einen Rahmen für die Präsentation von Automatisierungstechnologien entlang der gesamten Fertigungsprozesskette.
Zusätzlicher Kontext:
Dieser Abschnitt behandelt technische Spezifikationen und Wettbewerbsvergleiche, die in der ursprünglichen Produktankündigung nicht enthalten sind
Ein direkter Vergleich der von KUKA und seinen Partnern präsentierten Systeme mit einzelnen Wettbewerbsprodukten ist nicht sinnvoll, da die Demonstrationen unterschiedliche Robotertypen, Nutzlastklassen, Anwendungen, Softwarefunktionen und Integrationsarchitekturen umfassen. Für integrierte Roboteranwendungen bietet ISO 10218-2:2025 jedoch einen etablierten technischen Referenzrahmen zur Bewertung der Systemintegration und der Sicherheitsanforderungen.
Für die CNC-nahe Fertigung bietet ISO 14649 einen weiteren relevanten technischen Rahmen. Die Normenreihe definiert Datenmodelle für computergestützte numerische Steuerungen und beschreibt unter anderem grundlegende Prinzipien für Produkt- und Fertigungsdaten. ISO 14649-1:2003 wurde 2024 überprüft und bestätigt und bleibt aktuell. Solche standardisierten Datenmodelle bieten einen technischen Kontext für die Integration von Robotik und Werkzeugmaschinen in digital vernetzten Fertigungsumgebungen.
Bearbeitet von Sucithra Mani, Redakteurin bei Induportals – mit KI-Unterstützung angepasst.
www.kuka.com
Fordern Sie weitere Informationen an…